RDM系列机器人关节电机驱动 协作机器人关节伺服驱动的核心技术解析
引言
随着协作机器人在工业自动化、医疗康复、物流分拣等领域的广泛应用,对其核心零部件——关节电机及驱动器的性能要求日益严苛。RDM系列机器人关节电机驱动器作为专为协作机器人设计的关节伺服驱动解决方案,集成了高功率密度电机、精密减速器、编码器与伺服驱动控制于一体,成为实现机器人轻量化、高精度、高安全性运动的关键。
一、RDM系列关节电机驱动器的核心构成
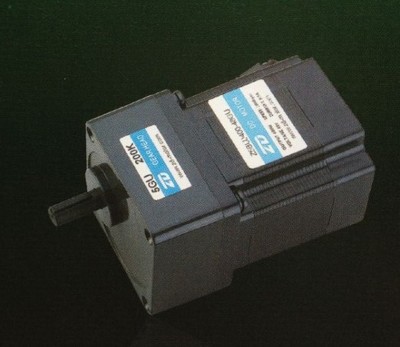
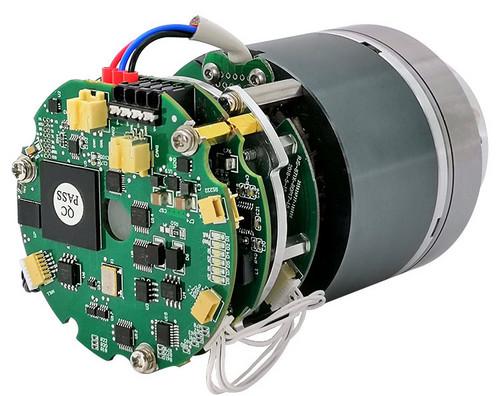
RDM系列机器人关节电机驱动器通常采用一体化关节模组设计,内部集成以下核心部件:
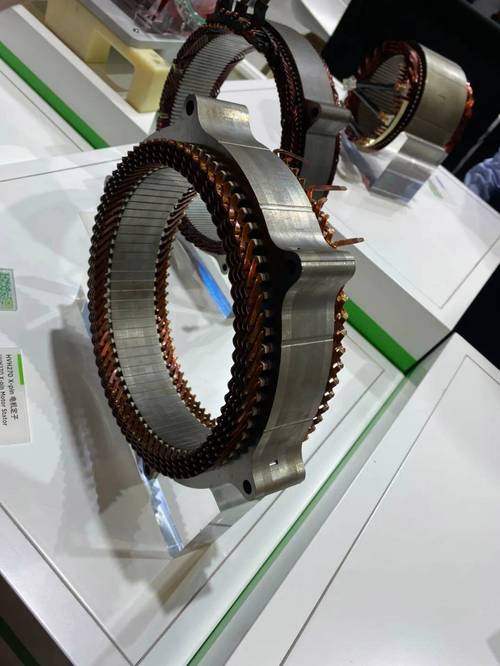
- 无框力矩电机/永磁同步电机:提供高扭矩密度和低齿槽转矩,适合直接驱动或配合减速器使用。
- 谐波减速器或行星减速器:实现高减速比、低背隙的精密传动。
- 绝对值编码器:提供关节位置和速度的高分辨率反馈。
- 伺服驱动器:内置FOC(磁场定向控制)算法,支持电流、速度、位置三环控制。
- 制动器与温度传感器:保障断电保持与过热保护。
二、协作机器人对关节伺服驱动的特殊需求
与传统工业机器人不同,协作机器人关节伺服驱动需满足以下要求:
- 高力矩密度与轻量化:关节模组需在有限体积内输出足够扭矩,同时减轻自重,提高负载自重比。
- 高精度与高刚性:重复定位精度通常要求达到±0.02mm以内,需低背隙传动与高分辨率反馈。
- 安全性与柔顺控制:支持力矩感知、碰撞检测、零力控制,满足ISO/TS 15066安全标准。
- 总线通信与实时性:通常采用EtherCAT、CANopen、Modbus等总线,实现多关节同步与低延迟控制。
- 宽电压与高效散热:适应48V及以下直流供电,具备良好的热管理能力。
三、RDM系列驱动器的关键技术
3.1 磁场定向控制(FOC)
RDM系列驱动器采用高性能FOC算法,实现对电机电流的精确解耦控制,降低转矩脉动,提高低速平稳性与动态响应。
3.2 多圈绝对值编码器接口
支持SSI、BiSS-C、EnDat等协议,实现单圈20位以上、多圈16位以上的位置反馈,确保断电后位置信息不丢失。
3.3 力矩感知与柔顺控制
通过电流环带宽提升与关节力矩估计,RDM驱动器可实现基于电流的力矩控制,支持拖动示教、碰撞检测与阻抗控制。
3.4 分布式实时通信
支持EtherCAT从站或CANopen协议,通信周期可低至250μs,满足多关节协同控制需求。
3.5 安全功能集成
部分RDM系列驱动器集成STO(安全转矩关断)、SBC(安全制动控制)等功能,符合SIL2/PLd安全等级。
四、典型应用场景
- 协作机器人关节:如遨博、节卡、UR等品牌部分型号采用类似RDM架构的关节模组。
- 人形机器人关节:用于髋、膝、肩、肘等关节的驱动。
- 外骨骼与康复机器人:提供柔顺助力与精确力矩输出。
- 移动机器人云台与机械臂:实现轻量化、模块化设计。
五、选型与使用建议
- 确认扭矩与转速需求:根据关节最大静态扭矩与动态加速扭矩选择电机与减速比。
- 匹配通信接口:确保与主控器总线协议一致。
- 评估热性能:连续工作制下需核算温升,必要时增加散热措施。
- 关注安全认证:协作应用需选择具备安全功能的驱动器。
- 调试与参数整定:利用上位机软件进行电流环、速度环、位置环PID整定,优化动态性能。
##
RDM系列机器人关节电机驱动器作为协作机器人关节伺服驱动的典型代表,融合了电机、减速、反馈、控制与通信技术,是实现机器人高精度、高安全、高集成运动控制的核心部件。随着协作机器人与人形机器人产业的快速发展,RDM系列驱动器将持续向更高功率密度、更高集成度、更智能化的方向演进,为机器人关节驱动提供更优解决方案。
如若转载,请注明出处:http://www.weifangzhiyuankeji.com/product/23.html
更新时间:2026-10-15 14:13:32